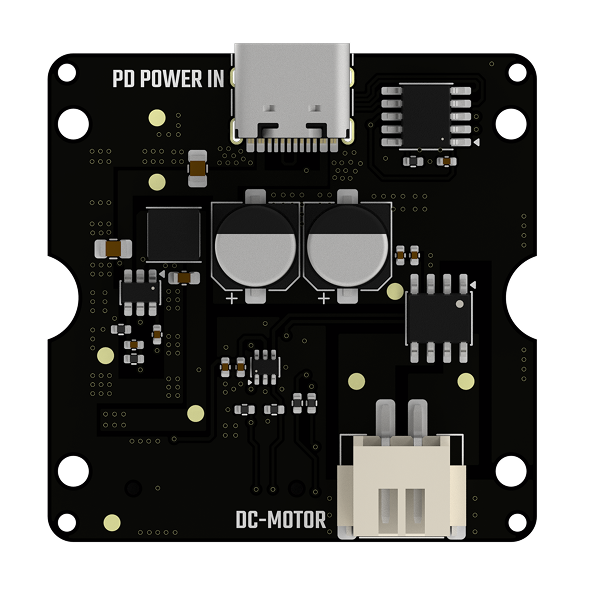
¶ Yoke-MOTOR-A USB PD 直流马达控制模块
Yoke-MOTOR-A 是一款通过 USB PD 供电的单路有刷直流马达控制模块。 模块通过 F-BUS 与 Root 主机连接,支持电机正反转、PWM 调速和制动,可为 3D 打印作品添加旋转、传动和联动等动态效果。
¶ 模块简介&主要特性
Yoke-MOTOR-A 可为旋转展示台、动态摆件和机械互动装置提供电机驱动,支持正反转与 PWM 调速。
相比 Yoke-MOTO,本模块采用外部 USB-C PD 供电,可驱动功率更大的直流电机。
| 项目 | 说明 |
|---|---|
| 模块接口 | F-BUS |
| 供电 | USB-C PD 外部供电,默认请求 12V |
| 控制信号 | GPIO / PWM |
| 适配主机 | RootMaker / Root 系列兼容主机 |
主要特性:
- 支持直流马达正反转控制
- 支持 PWM 调速、制动和停止
- 适合旋转展示、动态摆件和机械结构驱动
- 使用 F-BUS 与 Root 主机连接
- USB-C PD 外部供电,可同时为 Root 主机供电
¶ 使用说明
使用 Yoke-MOTOR-A 前,请确认 Root 主机已烧录适配当前模块的固件,并准备支持 12V 输出档位的 USB PD 电源和配套线缆。
¶ 与 Root 主机连接
请在主机、模块及电机均断电的状态下,将 Yoke-MOTOR-A 的 F-BUS 接口与主机对应接口对齐后插入。

连接时请注意:
- 请在断电状态下安装或拆卸模块;如主机已连接电池,也需先断开电池。
- 确认双排接口方向正确、针脚完全对齐,避免反插或错位插入。
- 电机连接至模块的 DC-MOTOR 接口,PD 电源连接至 PD POWER IN 接口。
- 【重要】请确认电机额定电压与实际 PD 供电电压匹配,并确认电源能够满足电机启动和运行的电流需求。
¶ 电机连接与使用
- 在断电状态下,将两线有刷直流电机连接至 DC-MOTOR 的 XH2.5-2P 接口。
- 固定电机与传动结构,确认转轴和运动部件没有被卡住。
- 连接支持 12V 档位的 USB PD 电源,确认主机和模块正常供电。
- 通过适配固件控制电机方向和 PWM 占空比,首次运行建议从较低占空比开始。
- 如需调整接线或拆卸模块,请先停止电机并完全断电。
¶ 安装建议:
- 避免电机长时间堵转或持续高负载运行,以免导致电机或驱动器过热。
- 为驱动芯片和电机预留散热空间,避免紧贴不耐热结构件。
- 电机轴与齿轮、联轴器等机构安装时,应避免过度侧向受力。
- 电机输出的两个针脚均为驱动输出,请勿将其中任一针脚直接接至电源或 GND。
¶ 供电需求
Yoke-MOTOR-A 通过 USB-C PD 接口为电机驱动电路供电,默认请求 12V。电源需支持对应档位;普通 5V USB 电源不能提供默认的 12V 工作条件,实际协商电压取决于电源能力和 PD 配置。
使用 Yoke-MOTOR-A 时,建议整机仅通过本模块的 USB-C PD 接口取电,由模块通过 F-BUS 为 Root 主机供电;建议不同时连接主机电池或主机自身的 USB 电源。
实际供电电流随电机负载变化,选择电源时还需考虑电机启动电流和主机用电需求。
实际驱动能力还受适配器输出功率、模块散热、接口和线材承载能力限制。
| 项目 | MAX | Typ. | Min |
|---|---|---|---|
| USB PD 请求电压(V) | 12V(默认) | ||
| 电机工作电流(mA) | 4A | ||
| 控制逻辑电压(V) | 3.3V |
¶ 硬件规格
| 项目 | 参数 |
|---|---|
| 模块型号 | Yoke-MOTOR-A |
| 模块名称 | USB PD 直流马达控制模块 |
| 接口形态 | F-BUS,2 × 12 针,1.27mm 间距 |
| 电机接口 | DC-MOTOR,XH2.5-2P |
| 负载类型 | 单路两线有刷直流电机 |
| 控制方式 | 双输入方向控制 / PWM 调速 |
| 适用场景 | 3D 打印模型动态结构、旋转机构、互动装置 |
| 适配主机 | RootMaker / Root 系列兼容主机,需对应固件支持 |
¶ 接口定义
| 模块 PIN | RootMaker IO |
|---|---|
| PWM_A / BI(后退输入) | GPIO06 |
| PWM_B / FI(前进输入) | GPIO04 |
| PD_SCL | GPIO40 |
| PD_SDA | GPIO41 |
IIC 连接用于 CH224A 的电源配置与状态读取,电机方向和速度由 PWM_A、PWM_B 控制。
| PWM_A(GPIO06) | PWM_B(GPIO04) | 电机状态 |
|---|---|---|
| 低电平 | 高电平 | 前进 |
| 高电平 | 低电平 | 后退 |
| 高电平 | 高电平 | 制动 |
| 低电平 | 低电平 | 停止,输出高阻 |
电机实际转向取决于两根电机线的连接顺序。
编写控制程序时,驱动电源上电前应将两个控制输入保持为低电平;驱动电源建立后至少等待 3ms 再开始控制。PWM 频率不得超过 30kHz,高、低电平脉宽均不得小于 100ns。
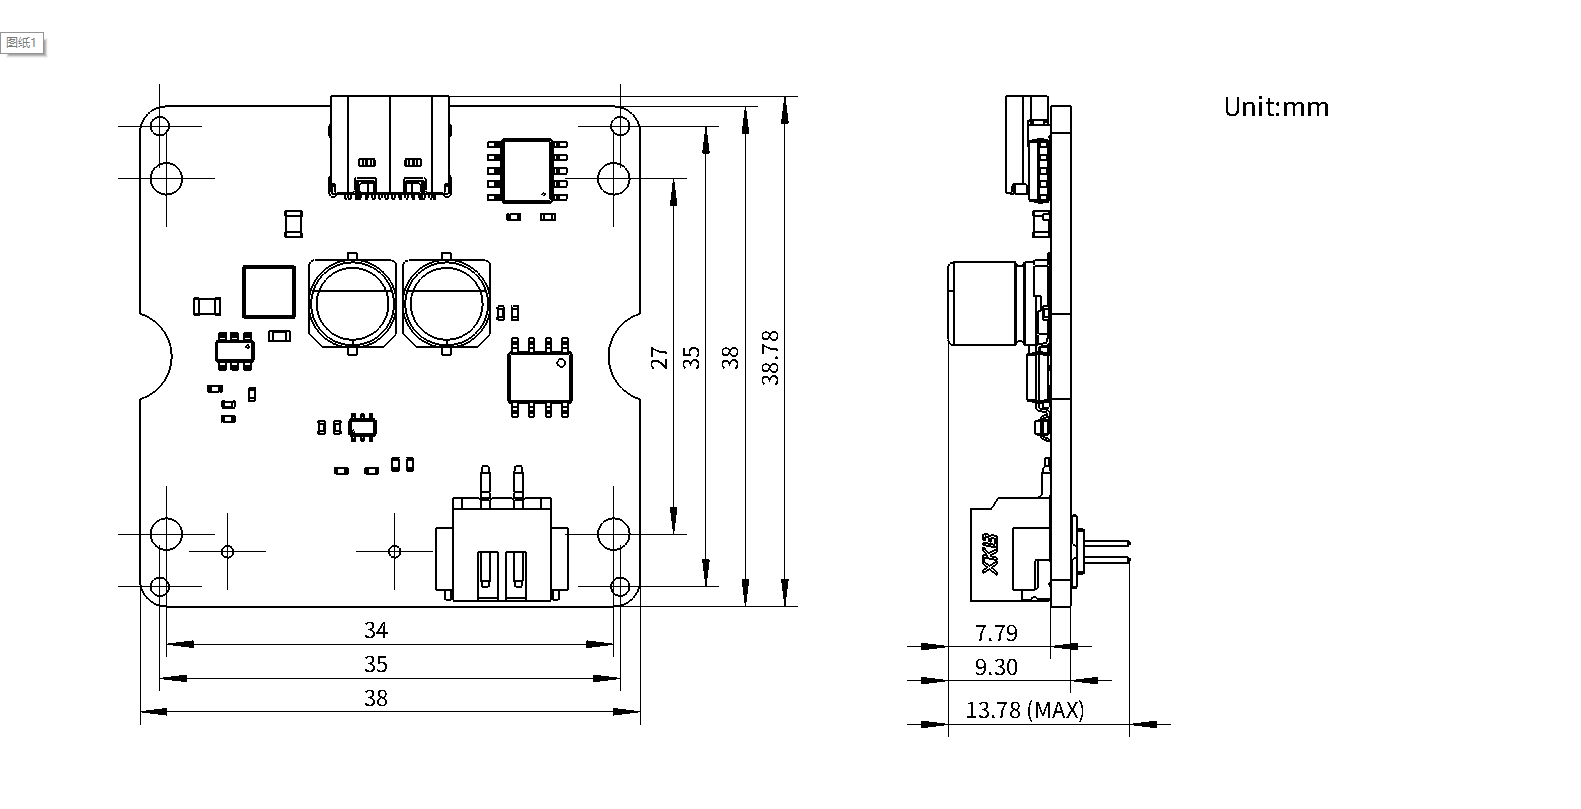
¶ 3D安装结构文件
¶ 常见问题
¶ 连接了马达但是不工作?
请检查以下内容:
- PD 电源是否接入 PD POWER IN,且支持 12V 输出档位。
- 模块是否完全插入 F-BUS 接口,主机是否正常供电。
- 电机是否接入 DC-MOTOR,接线是否牢固。
- 固件是否适配 Yoke-MOTOR-A,GPIO06 与 GPIO04 是否正确配置。
- 电机是否堵转,或因电源过载、驱动器过热等原因停止运行。
¶ 马达的转动方向与预期的不同?
请先断电,再交换马达的两根线;也可以在固件中切换方向控制信号。
¶ 可以只通过 F-BUS 为电机供电吗?
电机驱动电源来自模块的 USB-C PD 输入。使用时需连接适配的外部 PD 电源。
¶ 如何选择电机和电源适配器?
电机选型建议以工作电流不超过 4A 为参考,并确认额定电压与实际供电电压匹配。还需考虑电机启动时的电流,避免长时间堵转或持续高负载运行,并为模块和电机预留散热空间。
请选择支持 12V 档位的 PD 适配器,以该档位标注的输出电流和功率为准,并为主机耗电和电机启动预留余量。例如,12V/3A 档位最多提供 36W,电机可用功率还需扣除主机和模块的耗电。
¶ 可以在通电时插拔 Yoke-MOTOR-A 吗?
禁止热插拔。
请先停止电机,断开 PD 电源,再连接或拔出模块和电机,以避免接口短路、信号异常或模块损坏。